
ຫຼັກການເຮັດວຽກໃນເວລາຂົນສົ່ງ
ຫຼັກການຂອງການວັດແທກ:
ຫຼັກການສະຫະສຳພັນຄວາມແຕກຕ່າງຂອງເວລາການຂົນສົ່ງໃຊ້ປະໂຫຍດຈາກຄວາມຈິງທີ່ວ່າເວລາບິນຂອງສັນຍານ ultrasonic ໄດ້ຮັບຜົນກະທົບຈາກຄວາມໄວຂອງການໄຫຼຂອງຕົວກາງພາຫະນະ. ເຊັ່ນດຽວກັບນັກລອຍນໍ້າທີ່ແລ່ນຂ້າມແມ່ນໍ້າທີ່ໄຫຼ, ສັນຍານ ultrasonic ຈະເດີນທາງຊ້າກວ່າທາງເທິງກ່ວາທາງລຸ່ມ.
ເຄື່ອງວັດການໄຫຼດ້ວຍຄື້ນສຽງຄວາມຖີ່ສູງ TF1100 ຂອງພວກເຮົາເຮັດວຽກຕາມຫຼັກການການໄຫຼຜ່ານຂອງປູນຂາວນີ້:
Vf = Kdt/TL
ຢູ່ໃສ:
ຄວາມໄວ VcFlow
K: ຄ່າຄົງທີ່
dt: ຄວາມແຕກຕ່າງໃນເວລາບິນ
TL: ເວລາຂົນສົ່ງສະເລ່ຍ
ເມື່ອເຄື່ອງວັດແທກການໄຫຼເຮັດວຽກ, ຕົວປ່ຽນສັນຍານທັງສອງຈະສົ່ງ ແລະ ຮັບສັນຍານອັລຕຣາຊາວທີ່ຂະຫຍາຍໂດຍລຳແສງຫຼາຍອັນ ເຊິ່ງເຄື່ອນທີ່ໄປທາງລຸ່ມກ່ອນ ແລະ ຈາກນັ້ນໄປທາງເທິງ. ເນື່ອງຈາກສຽງອັລຕຣາຊາວເດີນທາງໄວກວ່າທາງລຸ່ມ, ຈະມີຄວາມແຕກຕ່າງຂອງເວລາບິນ (dt). ເມື່ອການໄຫຼນິ້ງ, ຄວາມແຕກຕ່າງຂອງເວລາ (dt) ຈະເປັນສູນ. ດັ່ງນັ້ນ, ຕາບໃດທີ່ພວກເຮົາຮູ້ເວລາບິນທັງທາງລຸ່ມ ແລະ ທາງເທິງ, ພວກເຮົາສາມາດຄິດໄລ່ຄວາມແຕກຕ່າງຂອງເວລາ, ແລະ ຫຼັງຈາກນັ້ນຄວາມໄວຂອງການໄຫຼ (Vf) ຜ່ານສູດຕໍ່ໄປນີ້.
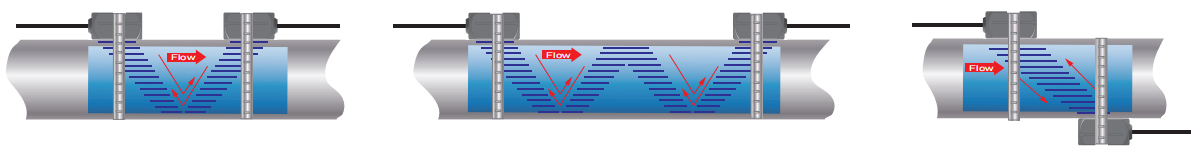
ວິທີ V
ວິທີການ W
ວິທີ Z
ຫຼັກການເຮັດວຽກຂອງ Doppler
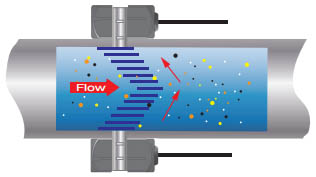
ເຄື່ອງວັດການໄຫຼເຮັດວຽກໂດຍການສົ່ງສຽງແບບ ultrasonic ຈາກຕົວປ່ຽນສັນຍານສົ່ງຂອງມັນ, ສຽງຈະຖືກສະທ້ອນໂດຍຕົວສະທ້ອນສຽງທີ່ເປັນປະໂຫຍດທີ່ລະງັບຢູ່ພາຍໃນຂອງແຫຼວ ແລະ ບັນທຶກໄວ້ໂດຍຕົວປ່ຽນສັນຍານຮັບ. ຖ້າຕົວສະທ້ອນສຽງເຄື່ອນທີ່ພາຍໃນເສັ້ນທາງສົ່ງສຽງ, ຄື້ນສຽງຈະຖືກສະທ້ອນທີ່ຄວາມຖີ່ທີ່ປ່ຽນໄປ (ຄວາມຖີ່ Doppler) ຈາກຄວາມຖີ່ທີ່ສົ່ງ. ການປ່ຽນຄວາມຖີ່ຈະກ່ຽວຂ້ອງໂດຍກົງກັບຄວາມໄວຂອງອະນຸພາກ ຫຼື ຟອງທີ່ເຄື່ອນທີ່. ການປ່ຽນຄວາມຖີ່ນີ້ຖືກຕີຄວາມໂດຍເຄື່ອງມື ແລະ ປ່ຽນເປັນຫົວໜ່ວຍວັດແທກທີ່ຜູ້ໃຊ້ກຳນົດໄວ້ຕ່າງໆ.
ຕ້ອງມີອະນຸພາກບາງອັນທີ່ໃຫຍ່ພໍທີ່ຈະເຮັດໃຫ້ເກີດການສະທ້ອນຕາມລວງຍາວ - ອະນຸພາກທີ່ໃຫຍ່ກວ່າ 100 ໄມຄຣອນ.
ເມື່ອຕິດຕັ້ງຕົວປ່ຽນສັນຍານ, ສະຖານທີ່ຕິດຕັ້ງຕ້ອງມີທໍ່ຊື່ຍາວພຽງພໍທັງທາງຕົ້ນນ້ຳ ແລະ ທາງລຸ່ມນ້ຳ. ໂດຍທົ່ວໄປ, ທາງຕົ້ນນ້ຳຕ້ອງການທໍ່ຊື່ 10D ແລະ ທາງລຸ່ມນ້ຳຕ້ອງການທໍ່ຊື່ 5D, ໂດຍທີ່ D ແມ່ນເສັ້ນຜ່າສູນກາງຂອງທໍ່.
ຫຼັກການເຮັດວຽກຂອງຄວາມໄວພື້ນທີ່
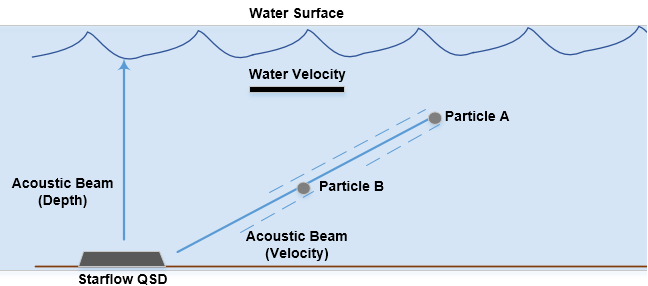
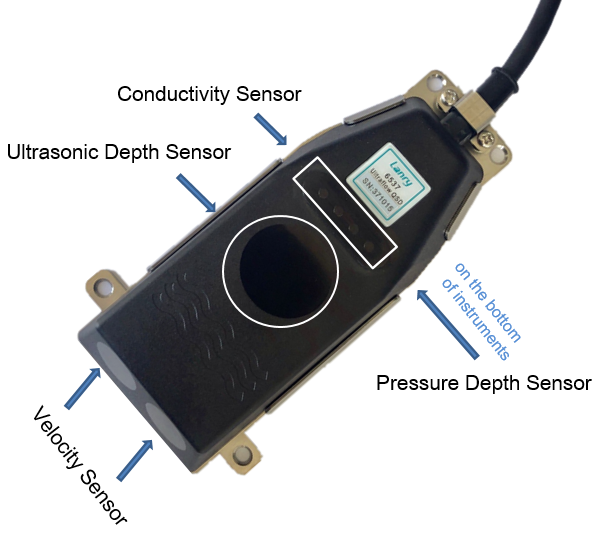
ສຳລັບເຄື່ອງວັດແທກຄວາມໄວສູງ Ultraflow QSD 6537, ໃຊ້ເຄື່ອງວັດແທກຄວາມໄວແບບຕໍ່ເນື່ອງ (Continuous Mode Doppler). ເພື່ອກວດຈັບຄວາມໄວຂອງນໍ້າ, ສັນຍານ ultrasonic ຈະຖືກສົ່ງໄປໃນກະແສນໍ້າ ແລະ ສຽງສະທ້ອນ (ການສະທ້ອນ) ທີ່ສົ່ງຄືນມາຈາກອະນຸພາກທີ່ລອຍຢູ່ໃນກະແສນໍ້າຈະຖືກຮັບ ແລະ ວິເຄາະເພື່ອສະກັດເອົາການປ່ຽນ Doppler (ຄວາມໄວ). ການສົ່ງສັນຍານແມ່ນຕໍ່ເນື່ອງ ແລະ ພ້ອມໆກັນກັບການຮັບສັນຍານທີ່ສົ່ງຄືນ.
ໃນລະຫວ່າງວົງຈອນການວັດແທກ Ultraflow QSD 6537 ຈະປ່ອຍສັນຍານຕໍ່ເນື່ອງ ແລະ ວັດແທກສັນຍານທີ່ສົ່ງຄືນມາຈາກຕົວກະຈາຍຢູ່ທຸກບ່ອນຕາມລຳແສງ. ສິ່ງເຫຼົ່ານີ້ຖືກກຳນົດເປັນຄວາມໄວສະເລ່ຍທີ່ສາມາດກ່ຽວຂ້ອງກັບຄວາມໄວຂອງການໄຫຼຂອງຊ່ອງທາງຢູ່ບໍລິເວນທີ່ເໝາະສົມ.
ເຄື່ອງຮັບສັນຍານໃນເຄື່ອງມືຈະກວດຈັບສັນຍານທີ່ສະທ້ອນອອກມາ ແລະ ສັນຍານເຫຼົ່ານັ້ນຈະຖືກວິເຄາະໂດຍໃຊ້ເຕັກນິກການປະມວນຜົນສັນຍານດິຈິຕອນ.
ການວັດແທກຄວາມເລິກຂອງນ້ຳ - ຄື້ນສຽງຄວາມຖີ່ສູງ
ສຳລັບການວັດແທກຄວາມເລິກ Ultraflow QSD 6537 ໃຊ້ລະບົບ Time-of-Flight (ToF). ນີ້ກ່ຽວຂ້ອງກັບການສົ່ງສັນຍານ ultrasonic ຂຶ້ນໄປເທິງໜ້ານ້ຳ ແລະ ວັດແທກເວລາທີ່ເຄື່ອງມືຮັບສຽງສະທ້ອນຈາກໜ້ານ້ຳ. ໄລຍະທາງ (ຄວາມເລິກຂອງນ້ຳ) ແມ່ນສັດສ່ວນກັບເວລາຜ່ານໄປ ແລະ ຄວາມໄວຂອງສຽງໃນນ້ຳ (ແກ້ໄຂອຸນຫະພູມ ແລະ ຄວາມໜາແໜ້ນ).
ການວັດແທກຄວາມເລິກສູງສຸດດ້ວຍ ultrasonic ແມ່ນຖືກຈຳກັດຢູ່ທີ່ 5 ແມັດ.
ການວັດແທກຄວາມເລິກຂອງນ້ຳ - ຄວາມດັນ
ສະຖານທີ່ທີ່ມີສິ່ງເສດເຫຼືອ ຫຼື ຟອງອາກາດຈຳນວນຫຼວງຫຼາຍໃນນ້ຳອາດຈະບໍ່ເໝາະສົມສຳລັບການວັດແທກຄວາມເລິກດ້ວຍຄື້ນສຽງຄວາມຖີ່ສູງ. ສະຖານທີ່ເຫຼົ່ານີ້ແມ່ນເໝາະສົມກວ່າສຳລັບການໃຊ້ແຮງດັນເພື່ອກຳນົດຄວາມເລິກຂອງນ້ຳ.
ການວັດແທກຄວາມເລິກໂດຍອີງໃສ່ຄວາມກົດດັນອາດຈະນຳໃຊ້ກັບສະຖານທີ່ທີ່ເຄື່ອງມືບໍ່ສາມາດຕັ້ງຢູ່ພື້ນຂອງຊ່ອງທາງໄຫຼ ຫຼື ບໍ່ສາມາດຕິດຕັ້ງຕາມແນວນອນໄດ້.
Ultraflow QSD 6537 ຕິດຕັ້ງດ້ວຍເຊັນເຊີຄວາມດັນສົມບູນ 2 ບາ. ເຊັນເຊີຕັ້ງຢູ່ດ້ານລຸ່ມຂອງເຄື່ອງມື ແລະ ນຳໃຊ້ອົງປະກອບຮັບຮູ້ຄວາມດັນດິຈິຕອນທີ່ມີການຊົດເຊີຍອຸນຫະພູມ.
ບ່ອນທີ່ໃຊ້ເຊັນເຊີຄວາມເລິກ, ການປ່ຽນແປງຂອງຄວາມດັນບັນຍາກາດຈະເຮັດໃຫ້ເກີດຄວາມຜິດພາດໃນຄວາມເລິກທີ່ລະບຸໄວ້. ສິ່ງນີ້ໄດ້ຮັບການແກ້ໄຂໂດຍການຫັກຄວາມດັນບັນຍາກາດອອກຈາກຄວາມດັນຄວາມເລິກທີ່ວັດແທກໄດ້. ຕ້ອງມີເຊັນເຊີຄວາມດັນບາໂຣມິກເພື່ອເຮັດສິ່ງນີ້. ໂມດູນຊົດເຊີຍຄວາມດັນໄດ້ຖືກສ້າງຂຶ້ນໃນເຄື່ອງຄິດໄລ່ DOF6000 ເຊິ່ງຈະຊົດເຊີຍການປ່ຽນແປງຂອງຄວາມດັນບັນຍາກາດໂດຍອັດຕະໂນມັດເພື່ອຮັບປະກັນວ່າການວັດແທກຄວາມເລິກທີ່ຖືກຕ້ອງແມ່ນບັນລຸໄດ້. ສິ່ງນີ້ຊ່ວຍໃຫ້ Ultraflow QSD 6537 ສາມາດລາຍງານຄວາມເລິກຂອງນ້ຳຕົວຈິງ (ຄວາມດັນ) ແທນທີ່ຈະເປັນຄວາມດັນບາໂຣມິກບວກກັບຫົວນ້ຳ.
ອຸນຫະພູມ
ເຊັນເຊີອຸນຫະພູມສະຖານະແຂງຖືກນໍາໃຊ້ເພື່ອວັດແທກອຸນຫະພູມຂອງນໍ້າ. ຄວາມໄວຂອງສຽງໃນນໍ້າ ແລະ ການນໍາໄຟຟ້າຂອງມັນໄດ້ຮັບຜົນກະທົບຈາກອຸນຫະພູມ. ເຄື່ອງມືໃຊ້ອຸນຫະພູມທີ່ວັດແທກໄດ້ເພື່ອຊົດເຊີຍການປ່ຽນແປງນີ້ໂດຍອັດຕະໂນມັດ.
ການນຳໄຟຟ້າ (EC)
ເຄື່ອງວັດແທກຄວາມນຳໄຟຟ້າ Ultraflow QSD 6537 ມີຄວາມສາມາດໃນການວັດແທກຄວາມນຳໄຟຟ້າຂອງນ້ຳ. ການຕັ້ງຄ່າຂົ້ວໄຟຟ້າສີ່ຂົ້ວເສັ້ນຊື່ຖືກນຳໃຊ້ເພື່ອວັດແທກ. ກະແສໄຟຟ້າຂະໜາດນ້ອຍຖືກສົ່ງຜ່ານນ້ຳ ແລະ ແຮງດັນທີ່ພັດທະນາໂດຍກະແສໄຟຟ້ານີ້ຖືກວັດແທກ. ເຄື່ອງມືໃຊ້ຄ່າເຫຼົ່ານີ້ເພື່ອຄິດໄລ່ຄວາມນຳໄຟຟ້າດິບທີ່ບໍ່ໄດ້ຮັບການແກ້ໄຂ.