ຫຼັກການເຮັດວຽກໃນເວລາຂົນສົ່ງ
ຫຼັກການຂອງການວັດແທກ:
ຫຼັກການສະຫະສຳພັນລະຫວ່າງເວລາຜ່ານໄປ ແລະ ເວລາຜ່ານໄປ ໃຊ້ປະໂຫຍດຈາກຄວາມຈິງທີ່ວ່າເວລາບິນຂອງສັນຍານອັລຕຣາຊາວໄດ້ຮັບຜົນກະທົບຈາກຄວາມໄວຂອງການໄຫຼຂອງຕົວກາງ. ເຊັ່ນດຽວກັບນັກລອຍນໍ້າທີ່ແລ່ນຂ້າມແມ່ນໍ້າທີ່ໄຫຼ, ສັນຍານອັລຕຣາຊາວເດີນທາງຊ້າກວ່າທາງເທິງກ່ວາທາງລຸ່ມ.
ຂອງພວກເຮົາເຄື່ອງວັດການໄຫຼຂອງຄື້ນຄວາມຖີ່ສູງ TF1100ເຮັດວຽກຕາມຫຼັກການເວລາການຂົນສົ່ງນີ້:
Vf = Kdt/TL
ຢູ່ໃສ:
ຄວາມໄວ VcFlow
K: ຄ່າຄົງທີ່
dt: ຄວາມແຕກຕ່າງໃນເວລາບິນ
TL: ເວລາຂົນສົ່ງສະເລ່ຍ
ເມື່ອເຄື່ອງວັດແທກການໄຫຼເຮັດວຽກ, ຕົວປ່ຽນສັນຍານທັງສອງຈະສົ່ງ ແລະ ຮັບສັນຍານອັລຕຣາຊາວທີ່ຂະຫຍາຍໂດຍລຳແສງຫຼາຍອັນ ເຊິ່ງເຄື່ອນທີ່ໄປທາງລຸ່ມກ່ອນ ແລະ ຈາກນັ້ນໄປທາງເທິງ. ເນື່ອງຈາກສຽງອັລຕຣາຊາວເດີນທາງໄວກວ່າທາງລຸ່ມ, ຈະມີຄວາມແຕກຕ່າງຂອງເວລາບິນ (dt). ເມື່ອການໄຫຼນິ້ງ, ຄວາມແຕກຕ່າງຂອງເວລາ (dt) ຈະເປັນສູນ. ດັ່ງນັ້ນ, ຕາບໃດທີ່ພວກເຮົາຮູ້ເວລາບິນທັງທາງລຸ່ມ ແລະ ທາງເທິງ, ພວກເຮົາສາມາດຄິດໄລ່ຄວາມແຕກຕ່າງຂອງເວລາ, ແລະ ຫຼັງຈາກນັ້ນຄວາມໄວຂອງການໄຫຼ (Vf) ຜ່ານສູດຕໍ່ໄປນີ້.
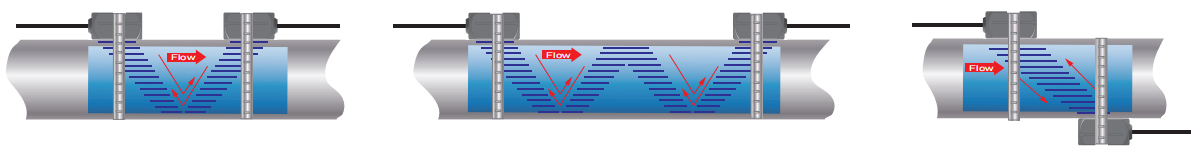
ວິທີ V
ວິທີການ W
ວິທີ Z
ຫຼັກການເຮັດວຽກຂອງ Doppler
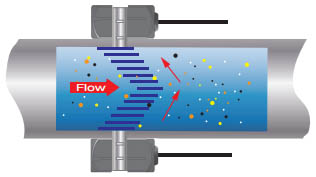
ເທDF6100ເຄື່ອງວັດການໄຫຼແບບອະນຸກົມເຮັດວຽກໂດຍການສົ່ງສຽງແບບອັລຕຣາຊາວຈາກຕົວປ່ຽນສັນຍານສົ່ງຂອງມັນ, ສຽງຈະຖືກສະທ້ອນໂດຍຕົວສະທ້ອນສຽງທີ່ເປັນປະໂຫຍດທີ່ລະງັບຢູ່ພາຍໃນຂອງແຫຼວ ແລະ ບັນທຶກໄວ້ໂດຍຕົວປ່ຽນສັນຍານຮັບ. ຖ້າຕົວສະທ້ອນສຽງເຄື່ອນທີ່ພາຍໃນເສັ້ນທາງສົ່ງສຽງ, ຄື້ນສຽງຈະຖືກສະທ້ອນທີ່ຄວາມຖີ່ທີ່ປ່ຽນໄປ (ຄວາມຖີ່ດອບເລີ) ຈາກຄວາມຖີ່ທີ່ສົ່ງ. ການປ່ຽນຄວາມຖີ່ຈະກ່ຽວຂ້ອງໂດຍກົງກັບຄວາມໄວຂອງອະນຸພາກ ຫຼື ຟອງທີ່ເຄື່ອນທີ່. ການປ່ຽນຄວາມຖີ່ນີ້ຖືກຕີຄວາມໂດຍເຄື່ອງມື ແລະ ປ່ຽນເປັນຫົວໜ່ວຍວັດແທກທີ່ຜູ້ໃຊ້ກຳນົດໄວ້ຕ່າງໆ.
ຕ້ອງມີອະນຸພາກບາງອັນທີ່ໃຫຍ່ພໍທີ່ຈະເຮັດໃຫ້ເກີດການສະທ້ອນຕາມລວງຍາວ - ອະນຸພາກທີ່ໃຫຍ່ກວ່າ 100 ໄມຄຣອນ.
ເມື່ອຕິດຕັ້ງຕົວປ່ຽນສັນຍານ, ສະຖານທີ່ຕິດຕັ້ງຕ້ອງມີທໍ່ຊື່ຍາວພຽງພໍທັງທາງຕົ້ນນ້ຳ ແລະ ທາງລຸ່ມນ້ຳ. ໂດຍທົ່ວໄປ, ທາງຕົ້ນນ້ຳຕ້ອງການທໍ່ຊື່ 10D ແລະ ທາງລຸ່ມນ້ຳຕ້ອງການທໍ່ຊື່ 5D, ໂດຍທີ່ D ແມ່ນເສັ້ນຜ່າສູນກາງຂອງທໍ່.
ຫຼັກການເຮັດວຽກຂອງຄວາມໄວພື້ນທີ່
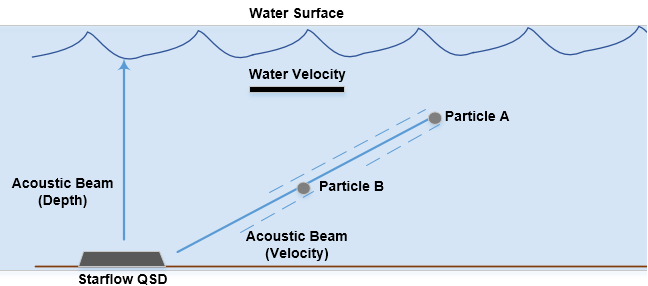
DOF6000ເຄື່ອງວັດແທກການໄຫຼແບບເປີດຊຸດໃຊ້ Doppler ແບບຕໍ່ເນື່ອງເພື່ອກວດຫາຄວາມໄວຂອງນໍ້າ, ສັນຍານ ultrasonic ຖືກສົ່ງໄປໃນກະແສນໍ້າ ແລະ ຮັບສຽງສະທ້ອນ (ການສະທ້ອນ) ທີ່ສົ່ງຄືນຈາກອະນຸພາກທີ່ລອຍຢູ່ໃນກະແສນໍ້າ ແລະ ວິເຄາະເພື່ອສະກັດການປ່ຽນແປງ Doppler (ຄວາມໄວ). ການສົ່ງຕໍ່ແມ່ນຕໍ່ເນື່ອງ ແລະ ພ້ອມໆກັນກັບການຮັບສັນຍານທີ່ສົ່ງຄືນ.
ໃນລະຫວ່າງວົງຈອນການວັດແທກ Ultraflow QSD 6537 ຈະປ່ອຍສັນຍານຕໍ່ເນື່ອງ ແລະ ວັດແທກສັນຍານທີ່ສົ່ງຄືນມາຈາກຕົວກະຈາຍຢູ່ທຸກບ່ອນຕາມລຳແສງ. ສິ່ງເຫຼົ່ານີ້ຖືກກຳນົດເປັນຄວາມໄວສະເລ່ຍທີ່ສາມາດກ່ຽວຂ້ອງກັບຄວາມໄວຂອງການໄຫຼຂອງຊ່ອງທາງຢູ່ບໍລິເວນທີ່ເໝາະສົມ.
ເຄື່ອງຮັບສັນຍານໃນເຄື່ອງມືຈະກວດຈັບສັນຍານທີ່ສະທ້ອນອອກມາ ແລະ ສັນຍານເຫຼົ່ານັ້ນຈະຖືກວິເຄາະໂດຍໃຊ້ເຕັກນິກການປະມວນຜົນສັນຍານດິຈິຕອນ.
ການວັດແທກຄວາມເລິກຂອງນ້ຳ - ຄື້ນສຽງຄວາມຖີ່ສູງ
ສຳລັບການວັດແທກຄວາມເລິກ Ultraflow QSD 6537 ໃຊ້ລະບົບ Time-of-Flight (ToF). ນີ້ກ່ຽວຂ້ອງກັບການສົ່ງສັນຍານ ultrasonic ຂຶ້ນໄປເທິງໜ້ານ້ຳ ແລະ ວັດແທກເວລາທີ່ເຄື່ອງມືຮັບສຽງສະທ້ອນຈາກໜ້ານ້ຳ. ໄລຍະທາງ (ຄວາມເລິກຂອງນ້ຳ) ແມ່ນສັດສ່ວນກັບເວລາຜ່ານໄປ ແລະ ຄວາມໄວຂອງສຽງໃນນ້ຳ (ແກ້ໄຂອຸນຫະພູມ ແລະ ຄວາມໜາແໜ້ນ).
ການວັດແທກຄວາມເລິກສູງສຸດດ້ວຍ ultrasonic ແມ່ນຖືກຈຳກັດຢູ່ທີ່ 5 ແມັດ.
ການວັດແທກຄວາມເລິກຂອງນ້ຳ - ຄວາມດັນ
ສະຖານທີ່ທີ່ມີສິ່ງເສດເຫຼືອ ຫຼື ຟອງອາກາດຈຳນວນຫຼວງຫຼາຍໃນນ້ຳອາດຈະບໍ່ເໝາະສົມສຳລັບການວັດແທກຄວາມເລິກດ້ວຍຄື້ນສຽງຄວາມຖີ່ສູງ. ສະຖານທີ່ເຫຼົ່ານີ້ແມ່ນເໝາະສົມກວ່າສຳລັບການໃຊ້ແຮງດັນເພື່ອກຳນົດຄວາມເລິກຂອງນ້ຳ.
ການວັດແທກຄວາມເລິກໂດຍອີງໃສ່ຄວາມກົດດັນອາດຈະນຳໃຊ້ກັບສະຖານທີ່ທີ່ເຄື່ອງມືບໍ່ສາມາດຕັ້ງຢູ່ພື້ນຂອງຊ່ອງທາງໄຫຼ ຫຼື ບໍ່ສາມາດຕິດຕັ້ງຕາມແນວນອນໄດ້.
Ultraflow QSD 6537 ຕິດຕັ້ງດ້ວຍເຊັນເຊີຄວາມດັນສົມບູນ 2 ບາ. ເຊັນເຊີຕັ້ງຢູ່ດ້ານລຸ່ມຂອງເຄື່ອງມື ແລະ ນຳໃຊ້ອົງປະກອບຮັບຮູ້ຄວາມດັນດິຈິຕອນທີ່ມີການຊົດເຊີຍອຸນຫະພູມ.
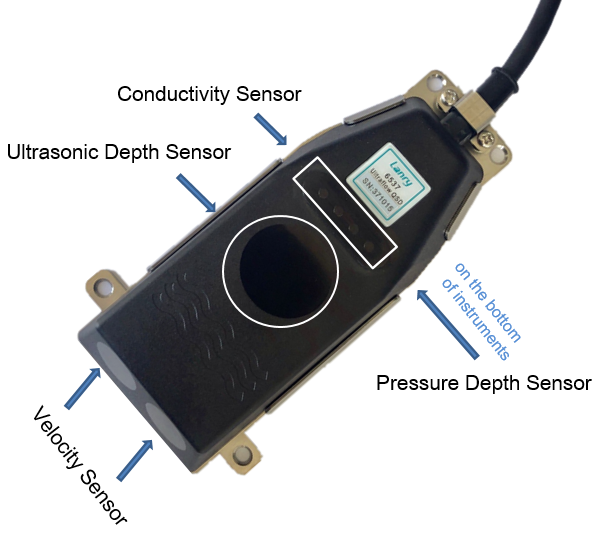
ບ່ອນທີ່ໃຊ້ເຊັນເຊີຄວາມເລິກ, ການປ່ຽນແປງຂອງຄວາມດັນບັນຍາກາດຈະເຮັດໃຫ້ເກີດຄວາມຜິດພາດໃນຄວາມເລິກທີ່ລະບຸໄວ້. ສິ່ງນີ້ໄດ້ຮັບການແກ້ໄຂໂດຍການຫັກຄວາມດັນບັນຍາກາດອອກຈາກຄວາມດັນຄວາມເລິກທີ່ວັດແທກໄດ້. ຕ້ອງມີເຊັນເຊີຄວາມດັນບາໂຣມິກເພື່ອເຮັດສິ່ງນີ້. ໂມດູນຊົດເຊີຍຄວາມດັນໄດ້ຖືກສ້າງຂຶ້ນໃນເຄື່ອງຄິດໄລ່ DOF6000 ເຊິ່ງຈະຊົດເຊີຍການປ່ຽນແປງຂອງຄວາມດັນບັນຍາກາດໂດຍອັດຕະໂນມັດເພື່ອຮັບປະກັນວ່າການວັດແທກຄວາມເລິກທີ່ຖືກຕ້ອງແມ່ນບັນລຸໄດ້. ສິ່ງນີ້ຊ່ວຍໃຫ້ Ultraflow QSD 6537 ສາມາດລາຍງານຄວາມເລິກຂອງນ້ຳຕົວຈິງ (ຄວາມດັນ) ແທນທີ່ຈະເປັນຄວາມດັນບາໂຣມິກບວກກັບຫົວນ້ຳ.
ອຸນຫະພູມ
ເຊັນເຊີອຸນຫະພູມສະຖານະແຂງຖືກນໍາໃຊ້ເພື່ອວັດແທກອຸນຫະພູມຂອງນໍ້າ. ຄວາມໄວຂອງສຽງໃນນໍ້າ ແລະ ການນໍາໄຟຟ້າຂອງມັນໄດ້ຮັບຜົນກະທົບຈາກອຸນຫະພູມ. ເຄື່ອງມືໃຊ້ອຸນຫະພູມທີ່ວັດແທກໄດ້ເພື່ອຊົດເຊີຍການປ່ຽນແປງນີ້ໂດຍອັດຕະໂນມັດ.
ການນຳໄຟຟ້າ (EC)
ເຄື່ອງວັດແທກຄວາມນຳໄຟຟ້າ Ultraflow QSD 6537 ມີຄວາມສາມາດໃນການວັດແທກຄວາມນຳໄຟຟ້າຂອງນ້ຳ. ການຕັ້ງຄ່າຂົ້ວໄຟຟ້າສີ່ຂົ້ວເສັ້ນຊື່ຖືກນຳໃຊ້ເພື່ອວັດແທກ. ກະແສໄຟຟ້າຂະໜາດນ້ອຍຖືກສົ່ງຜ່ານນ້ຳ ແລະ ແຮງດັນທີ່ພັດທະນາໂດຍກະແສໄຟຟ້ານີ້ຖືກວັດແທກ. ເຄື່ອງມືໃຊ້ຄ່າເຫຼົ່ານີ້ເພື່ອຄິດໄລ່ຄວາມນຳໄຟຟ້າດິບທີ່ບໍ່ໄດ້ຮັບການແກ້ໄຂ.